Kieli

Saada lainaus
Saada lainaus
 Kotiin / Uutiset / Teollisuusuutiset / How Welding Robotic Arms, LSN Nut Conveyors, and FN Seam Welding Machines Build Smarter Production Lines
 2026.07.23
 Teollisuusuutiset
Konehitsauksen määritelmä tarkoittaa käytännössä liitosprosessia, jossa mekaaninen tai ohjelmoitava laite ohjaa kaaria, painetta tai sauman polkua sen sijaan, että henkilö pitelee poltinta tai pistoolia käsin. Kuljettaja asettaa parametrit kerran, kone toistaa ne tuhansia kertoja, ja tuloksena on liitos, jonka lujuus ja ulkonäkö eivät ajaudu ensimmäisestä osasta kymmeneen tuhannesosaan. Tämä eroaa manuaalisesta hitsauksesta, jossa väsymys, käsien vapina ja epäyhtenäinen kulkunopeus aiheuttavat vaihtelua hitsauksesta toiseen.
Tehdaskontekstissa konehitsaus esiintyy yleensä kolmessa muodossa: robottikaari- tai pistehitsaussolut, kiinteän asennon vastushitsaajat ja jatkuvasaumahitsaajat. Jokaisella on erilainen rooli. A robotti käsi käsittelee monimutkaisia, kolmiulotteisia liitospolkuja. Vastus- tai saumahitsauskone käsittelee litteitä, toistettavia liitoksia suurella nopeudella. Kuljetin- tai syöttöjärjestelmä pitää pienet laitteet, kuten mutterit tai nastat, liikkumassa paikoillaan ilman, että työntekijä kurkottaa telineeseen käsin. Kun nämä kolme luokkaa yhdistetään yhdeksi riviksi, laitos saavuttaa toistettavuustason, jota manuaaliset asemat eivät pysty vastaamaan.
The hitsausrobottivarsi on komponentti, jonka useimmat ihmiset ymmärtävät kuullessaan "automaattisen hitsauksen". Se on moniakselinen manipulaattori, joka kuljettaa poltinta, pistoolia tai elektrodin pidikettä ohjelmoitua reittiä pitkin toistaen samaa liikettä millimetrin murto-osan sisällä jokaisesta syklistä. Toisin kuin kiinteä hitsauspää, varsi voi ulottua kulmien ympäri, kallistaa hankalaan kulmaan ja vaihtaa useiden hitsausohjelmien välillä ilman uudelleentyökaluja.

Robottipistehitsauskenno on tyypillisesti perusteltu, kun osalla on enemmän kuin kourallinen toistuvia hitsejä sykliä kohden, kun liitoksen geometria on kolmiulotteinen tai kun hitsauskohtaa on vaikea saavuttaa tasaisesti koko työvuoron aikana. Peltikehykset, alustan osat, kannakkeet ja kotelot ovat yleisiä ehdokkaita, koska ne yhdistävät useita lyhyitä hitsejä useissa tasoissa.
| Väärinkäsitys | Käytännön todellisuus |
|---|---|
| Robottivarret sopivat vain suuriin tuotantomääriin | Solut, joissa on nopea ohjelmanvaihto, tukevat myös sekoitettuja, pienemmän tilavuuden eriä |
| Ohjelmointi vaatii joka kerta omistautuneen insinöörin | Monet opetusriipukset ja offline-ohjelmointityökalut antavat koulutettujen käyttäjien säätää polkuja |
| Robottihitsaus poistaa laaduntarkastuksen tarpeen | Tasainen tulos vaatii edelleen määräajoin mitta- ja silmämääräisen tarkastuksen |
Kiinnittimien käsittely on helppo sivuuttaa, mutta se on kuitenkin yksi yleisimmistä linjapysähdysten syistä kokoonpano- ja hitsaustoiminnoissa. An LSN mutteri kuljetin ratkaisee tämän lajittelemalla, suuntaamalla ja toimittamalla mutterit täry- tai telapohjaisen reitin kautta niin, että robottivarsi, hitsausmutteripistooli tai manuaalinen asema vastaanottaa aina oikein suunnatun osan juuri sillä hetkellä, kun sitä tarvitaan.

Automaattinen mutterinsyöttölaite, joka on rakennettu kuljetinradan ympärille, suorittaa tyypillisesti neljä työtä peräkkäin: irtotavaravarastointi, suuntalajittelu, yksittäiskappaleen erottelu ja toimitus hitsauskohtaan. Koska nämä vaiheet tapahtuvat mekaanisesti, linja ei riipu siitä, että käyttäjä poimii ja asettaa manuaalisesti pieniä laitteita, mikä on sekä hidasta että yleinen puuttuvien tai kaksinkertaisten osien lähde.
| Manuaalinen mutterin syöttö | Kuljettimen syötetty mutteri |
|---|---|
| Käyttäjä poimii ja suuntaa jokaisen mutterin käsin | Radan suuntaus tapahtuu automaattisesti ennen toimitusta |
| Syöttönopeutta rajoittaa käyttäjän väsymys ja tarkkaavaisuus | Syöttönopeus sovitettu hitsauskennojakson aikaan |
| Suurempi riski osien puuttumisesta tai kaksinkertaisesta syötöstä | Anturit vahvistavat yhden kappaleen toimituksen ennen jokaista jaksoa |
Kun kuljettimesta yhdistetään robottikäsivarsi, siitä tulee olennaisesti käsivarren toimitusketju. Jos syöttölaite pysähtyy, koko myöhempi hitsausjakso pysähtyy sen mukana, joten syöttölaitteen luotettavuus on usein ratkaiseva tekijä siinä, saavuttaako automaattinen linja päivittäisen tehotavoitteensa.
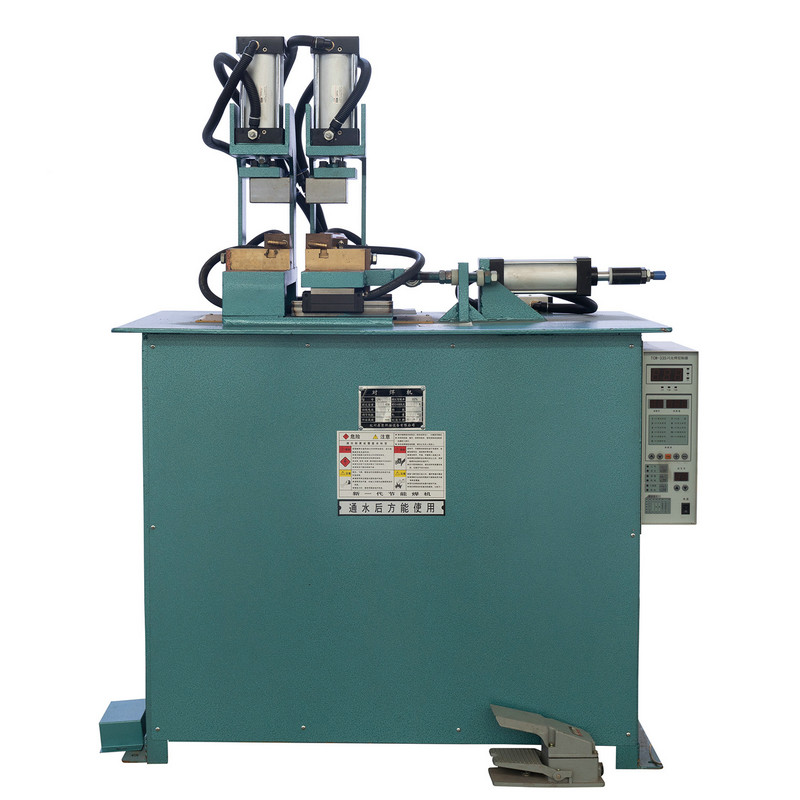
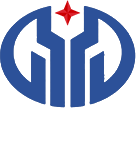
Kun robottivarren ja mutterin kuljettimen kahva on erillinen, pisteen liitokset, an FN sauman hitsauskone on rakennettu eri tehtävää varten: jatkuvan, päällekkäisen sarjan vastushitsauksia pitkin liitoslinjaa, jolloin muodostuu tehokkaasti vuototiivis tai rakenteellisesti jatkuva sauma. Tämä on standardi lähestymistapa säiliöille, kanaville, tynnyreille ja muille osille, jotka tarvitsevat tiiviin tai tasaisen vahvan reunan yksittäisten pistehitsausten sijaan.

Ohjaa, kuinka paljon päällekkäisyyksiä muodostuu peräkkäisten hitsauskimpaleiden välillä saumaa pitkin.
Määrittää kimpaleiden tunkeutumisen ja auttaa estämään irtoamisen sauman reunasta.
Vaikuttaa elektrodin pyörän käyttöikään ja johdonmukaisuuteen pitkien tuotantoajojen aikana.
Jatkuvaa sauman hitsausta arvioidaan vähemmän yksittäisen hitsin lujuuden perusteella ja enemmän tasaisuuden perusteella koko liitoksen pituudelta. Sauma, jossa on tasainen välimatka ja tasainen päällekkäisyys, vastustaa vuotoja ja jännityskeskittymiä paljon paremmin kuin sauma, jossa on epäsäännöllinen nousu, vaikka kunkin sauman vahvin yksittäinen kohta olisi samanlainen.
Näiden kolmen konetyypin yhdistämisen arvo näkyy selkeimmin, kun ne kartoitetaan yhdeksi virtaukseksi sen sijaan, että niitä käsitettäisiin erillisinä asemina. Tyypillinen integroitu kenno saattaa siirtää osan raaka-aineen vaiheista kiinnikkeiden toimituksen kautta robottiliitokseen ja lopulta sauman viimeistelyn ja tarkastuksen kautta.
Syöttö- ja robottiasemat ovat yleensä kaksi tarkkailun arvoista pistettä, koska jommankumman pysähtyminen pysäyttää kaiken sen jälkeen. Sauman hitsaus- ja laaduntarkistusasemat toimivat yleensä tasaisempana jaksona, kun niihin on syötetty tasainen määrä yhdistettyjä osia.
Alla oleva taulukko heijastaa yleisiä kuvioita, jotka on raportoitu automatisoiduissa vastushitsauslinjoissa yksittäisen laitteiston sijaan, ja se on tarkoitettu suunnittelun viitteeksi eikä takuuksi.
| menetelmä | Tyypillinen niveltyyppi | Sopivin volyymi | Operaattorin osallistuminen |
|---|---|---|---|
| Manuaalinen kaari- tai pistehitsaus | Piste tai lyhyt sauma | Matalasta kohtalaiseen | Jatkuvasti, käsillä |
| Robotti arm welding cell | Monipiste, 3D-polku | Kohtalainen tai korkea | Lataus, valvonta, vaihto |
| Jatkuva sauma welding machine | Pitkä, yhtenäinen sauma | Korkea, toista osia | Asennus ja säännölliset tarkastukset |
Hitsaustehtaan automaatio Automatisoidut vastushitsauslinjat Robotti Spot Welding Cell
Automatisoidut hitsauslaitteet ansaitsevat kustannukset takaisin käytettävyyden, ei vain raakasyklin nopeuden, ansiosta. Linja, joka kulkee nopeasti, mutta pysähtyy kahdesti vuorossa jumiutuneiden syöttölaitteiden tai väärin kohdistettujen elektrodien vuoksi, on huonompi kuin hieman hitaampi linja, joka kulkee keskeytyksettä. Kolme tapaa erottaa luotettavat linjat epäluotettavista.
Koulutuksella on myös yhtä paljon merkitystä kuin itse laitteistolla. Käyttäjät, jotka ymmärtävät, miksi syöttölaite juuttuu tai miksi sauman hitsausjako poikkeaa, voivat korjata pienet ongelmat ennen kuin ne muuttuvat täyspysähdyksiksi, mikä pitää automatisoidun hitsauslinjan lähempänä suunniteltua tuotantoaan koko tuotantovuoden ajan.
Robottikäsivarsi liikuttaa taskulamppua tai asetta ohjelmoitua reittiä pitkin useiden akseleiden yli, mikä sopii monimutkaisiin tai kolmiulotteisiin niveliin. Kiinteävastuksen hitsauskone käyttää painetta ja virtaa asetuspisteissä tai kiinteää saumareittiä pitkin, mikä sopii litteisiin, toistettaviin liitoksiin suurella nopeudella.
Manuaalinen sijoittaminen on hitaampaa, alttiimpaa puuttuville tai kaksinkertaisille osille, ja sitä rajoittaa käyttäjän väsymys työvuoron aikana. Kuljettimeen perustuva syöttölaite ylläpitää tasaista syöttönopeutta, joka on sovitettu hitsausjaksoon ja vähentää syöttöhäiriöiden mahdollisuutta.
Jatkuva saumahitsaus tuottaa päällekkäisiä hitsauskimpaleita, jotka muodostavat tasaisen, usein vuotamattoman sauman, kun taas yksittäiset pistehitsaukset jättävät rakoja liitosten väliin. Saumahitsausta suositellaan, kun tiivistys tai jatkuva rakenteellinen lujuus on tärkeämpää kuin yksittäisen liitoksen lujuus.
Syöttötukokset ja robottiasennon ajautuminen ovat kaksi yleisintä automaattisten linjojen raportoitua syytä. Molemmat hoidetaan tyypillisesti ajoitetuilla tarkastusväleillä eikä reaktiivisilla korjaustoimilla seisokin jälkeen.
Kyllä, jos solu tukee nopeaa ohjelman vaihtoa osanumeroiden välillä. Tämä riippuu enemmän ohjelmoinnista ja kiinnitysten joustavuudesta kuin itse robottikäsivarresta.
Suositellut tuotteet
Tuote
Yhteystiedot.
+86-152-5712-5882
Fax: +86-563-2269966
Nro 21 Guangping Road, Guangde Economic Development Zone, Guangde City, Anhuin maakunta
QR -koodi